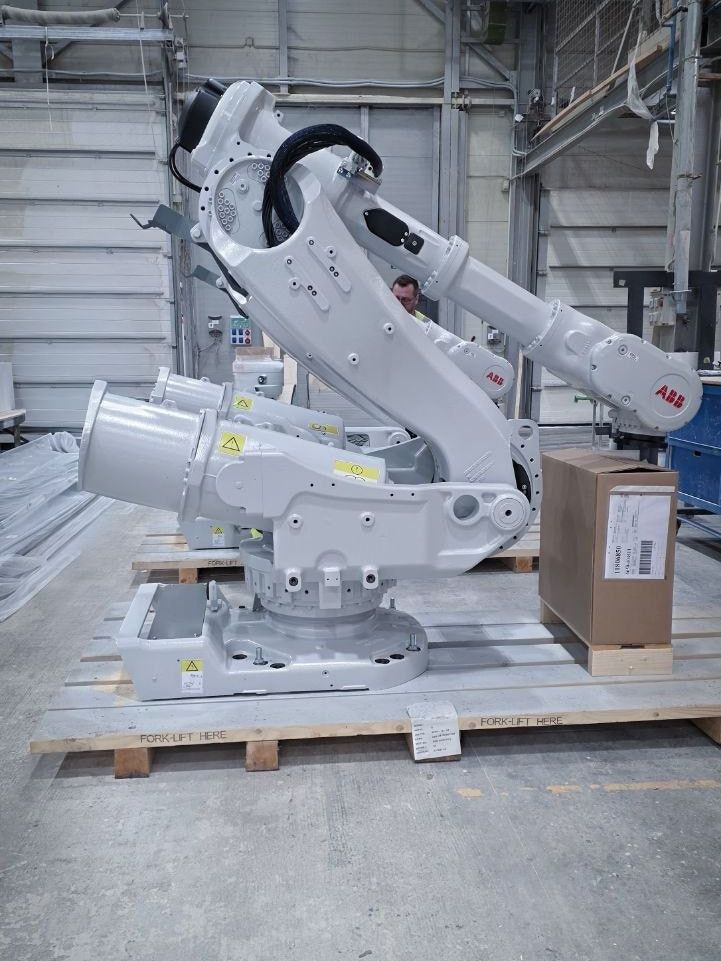
Dva IRB 6650S na enem kosu
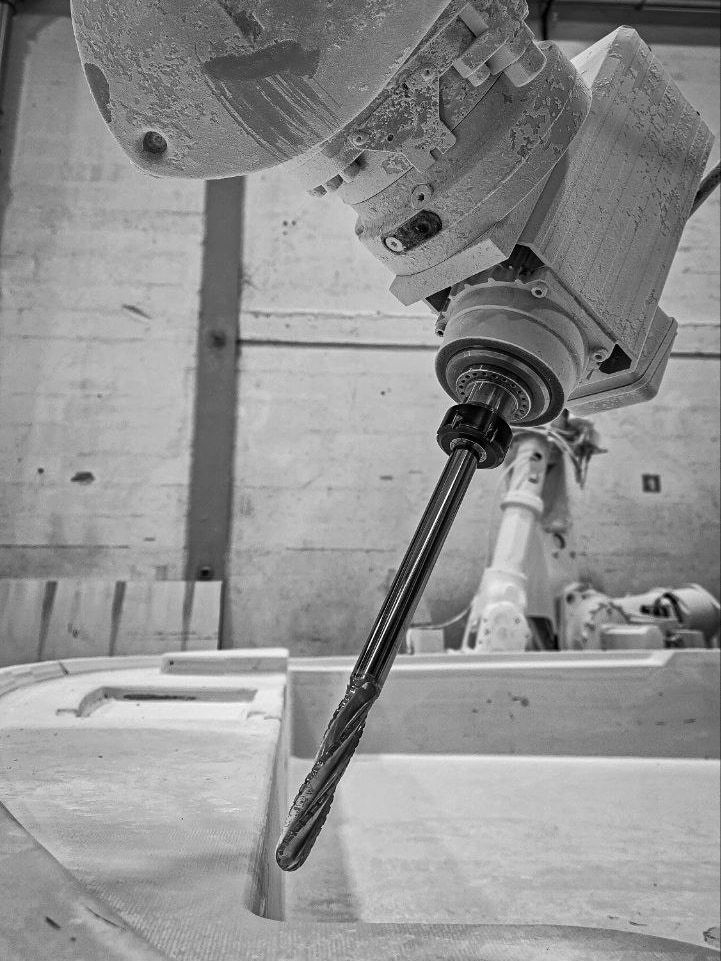
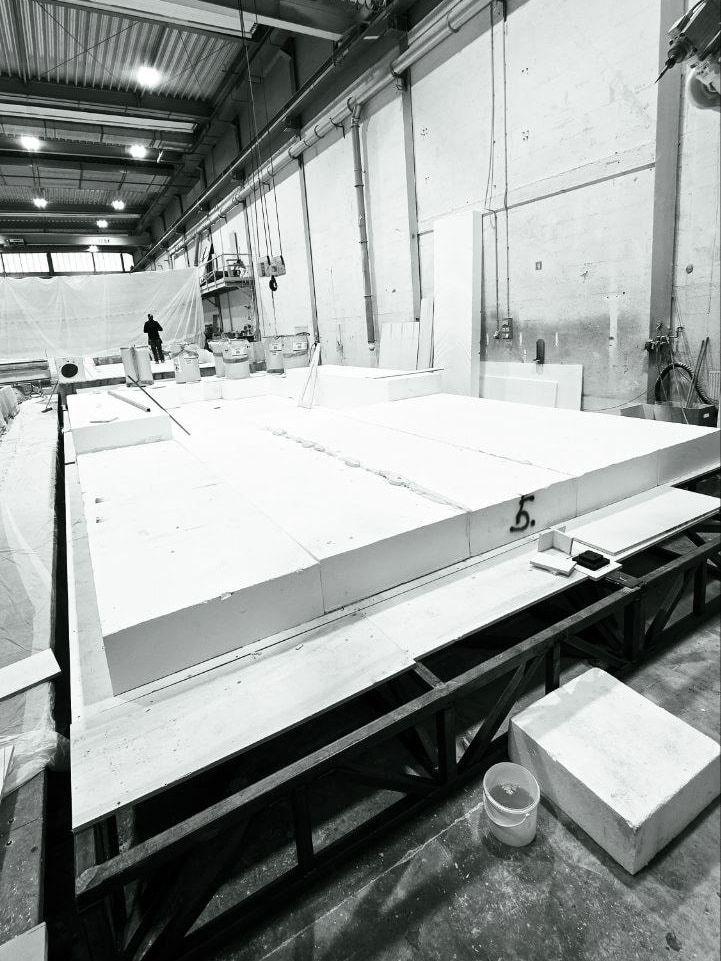
To je celica, za katero in ob kateri je nastala programska oprema. Dve roki ABB IRB 6650S-125/3.5 na progah IRBT 6004 si delita isti delovni prostor ter rezkata matične modele in orodno opremo dolžine do petnajst metrov. Vse, čemur na tej strani rečemo preverjeno, je bilo najprej preverjeno tukaj — na pravih strojih, pod napetostjo, s pravim kosom na tleh.
- 2 × IRB 6650S-125/3.5
- Proga IRBT 6004, ~19,7 m
- ABB IRC5 · RAPID
- Rezkanje
- 13.081.290razrešenih točk
Doslej na platformi, in šteje naprej. Inverzna kinematika s preverjanjem trkov, razrešena v zavihku brskalnika.
- 381zapisov v krmilnike
Programi, odmiki in popravki, zapisani v žive krmilnike — vsak zapečaten v revizijski verigi, ki razkrije vsak poseg.
- ~100 scelotna veriga
Od uvožene poti orodja do končanega izvoznega paketa.
- 15 mnajdaljši kos
Matični modeli, rezkani čez skupni delovni prostor obeh rok.
Kaj je ta celica
Dve roki IRB 6650S-125/3.5, vsaka na svoji progi IRBT 6004 s približno 19,7 m hoda, postavljeni druga proti drugi ob skupnem delovnem prostoru. Prekrivanje je bistvo: kos, ki je daljši od dosega enega robota, ostane en kos, obe roki pa ga obdelujeta, namesto da bi ga razdelili na dve nalogi.
Oba krmilnika sta IRC5, edini gonilnik za živo povezavo v izdelku pa govori z njima prek RWS. Arhitektura sama je neodvisna od proizvajalca — kinematično jedro je čista funkcija, celico opisuje dokument, robot pride kot parameter — v proizvodnji pa je preverjeno tole: ABB IRC5, rezkanje.
Naloga
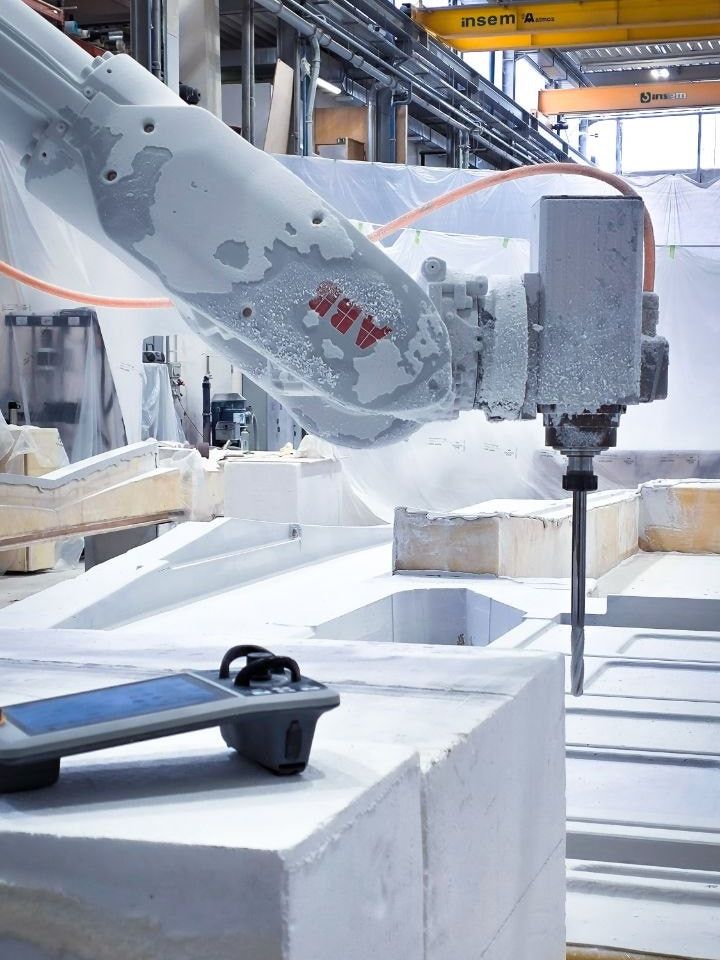
Rezkanje matičnih modelov in orodne opreme — pozitivov, po katerih se izdelujejo kalupi — iz poliuretanske pene, lesa in kompozita. Dolge neprekinjene kontaktne poti, več sto tisoč točk in tolerance, ki so odvisne od tega, kje konica orodja v resnici je, in ne od tega, kje naj bi bila po modelu.
Veriga je ista, kot je opisana drugje na tej strani: CAD/CAM v Fusion 360, izvoz APT ali G-kode, inverzna kinematika s preverjanjem trkov v brskalniku, RAPID iz postprocesorja, program naložen v krmilnik in živa telemetrija nazaj med obdelavo.
Kaj je bilo treba rešiti
Nič od tega ni bilo načrtovana funkcija. Vsaka od teh stvari je tu, ker celica brez nje ni delala.
Dve roki, en prostor
Robota, ki dosežeta isti prostor, dosežeta tudi drug drugega. Vsako okno operaterja izriše svojega robota in prosojni prikaz sosednjega robota, nadzor zbliževanja pa ustavi oba, ne da bi moral kdo to opaziti. Zaustavitev v sili je namenoma edini klic brez žetona in ni odvisna od interneta: zavrnjena zaustavitev pomeni trk, nepooblaščena pa zastoj — to nista enaka stroška.
Kje je konica orodja v resnici
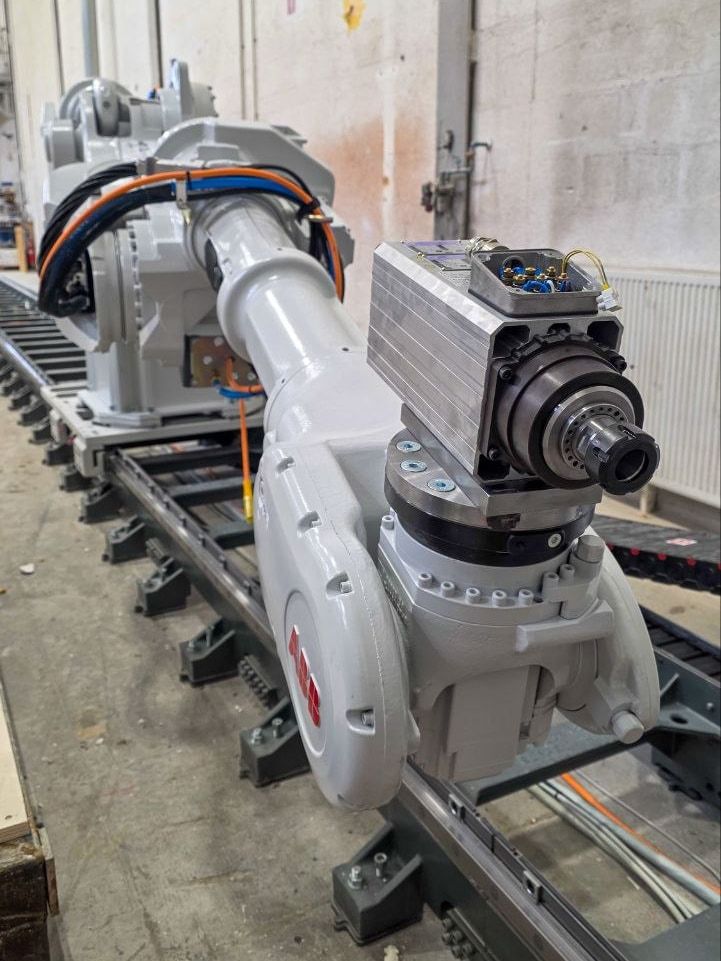
Ročno pritrjeno vreteno nikoli ni pritrjeno tam, kjer piše na risbi. TCP kalibriramo iz štirih točk, kalibrirana pritrditev pa se shrani za vsako delovno mesto posebej. Če je to narobe, je narobe vseh 118.417 točk — za enako vrednost in tiho.
Kje je kos v resnici
Kos pomerimo po skicah iz Fusiona, delovne koordinatne sisteme (wobj) pa beremo iz krmilnika in pišemo vanj neposredno. Enako potujejo popravki — nihče ne prepisuje koordinat na roko.
Poti, ki jih človek ne obvlada na pamet
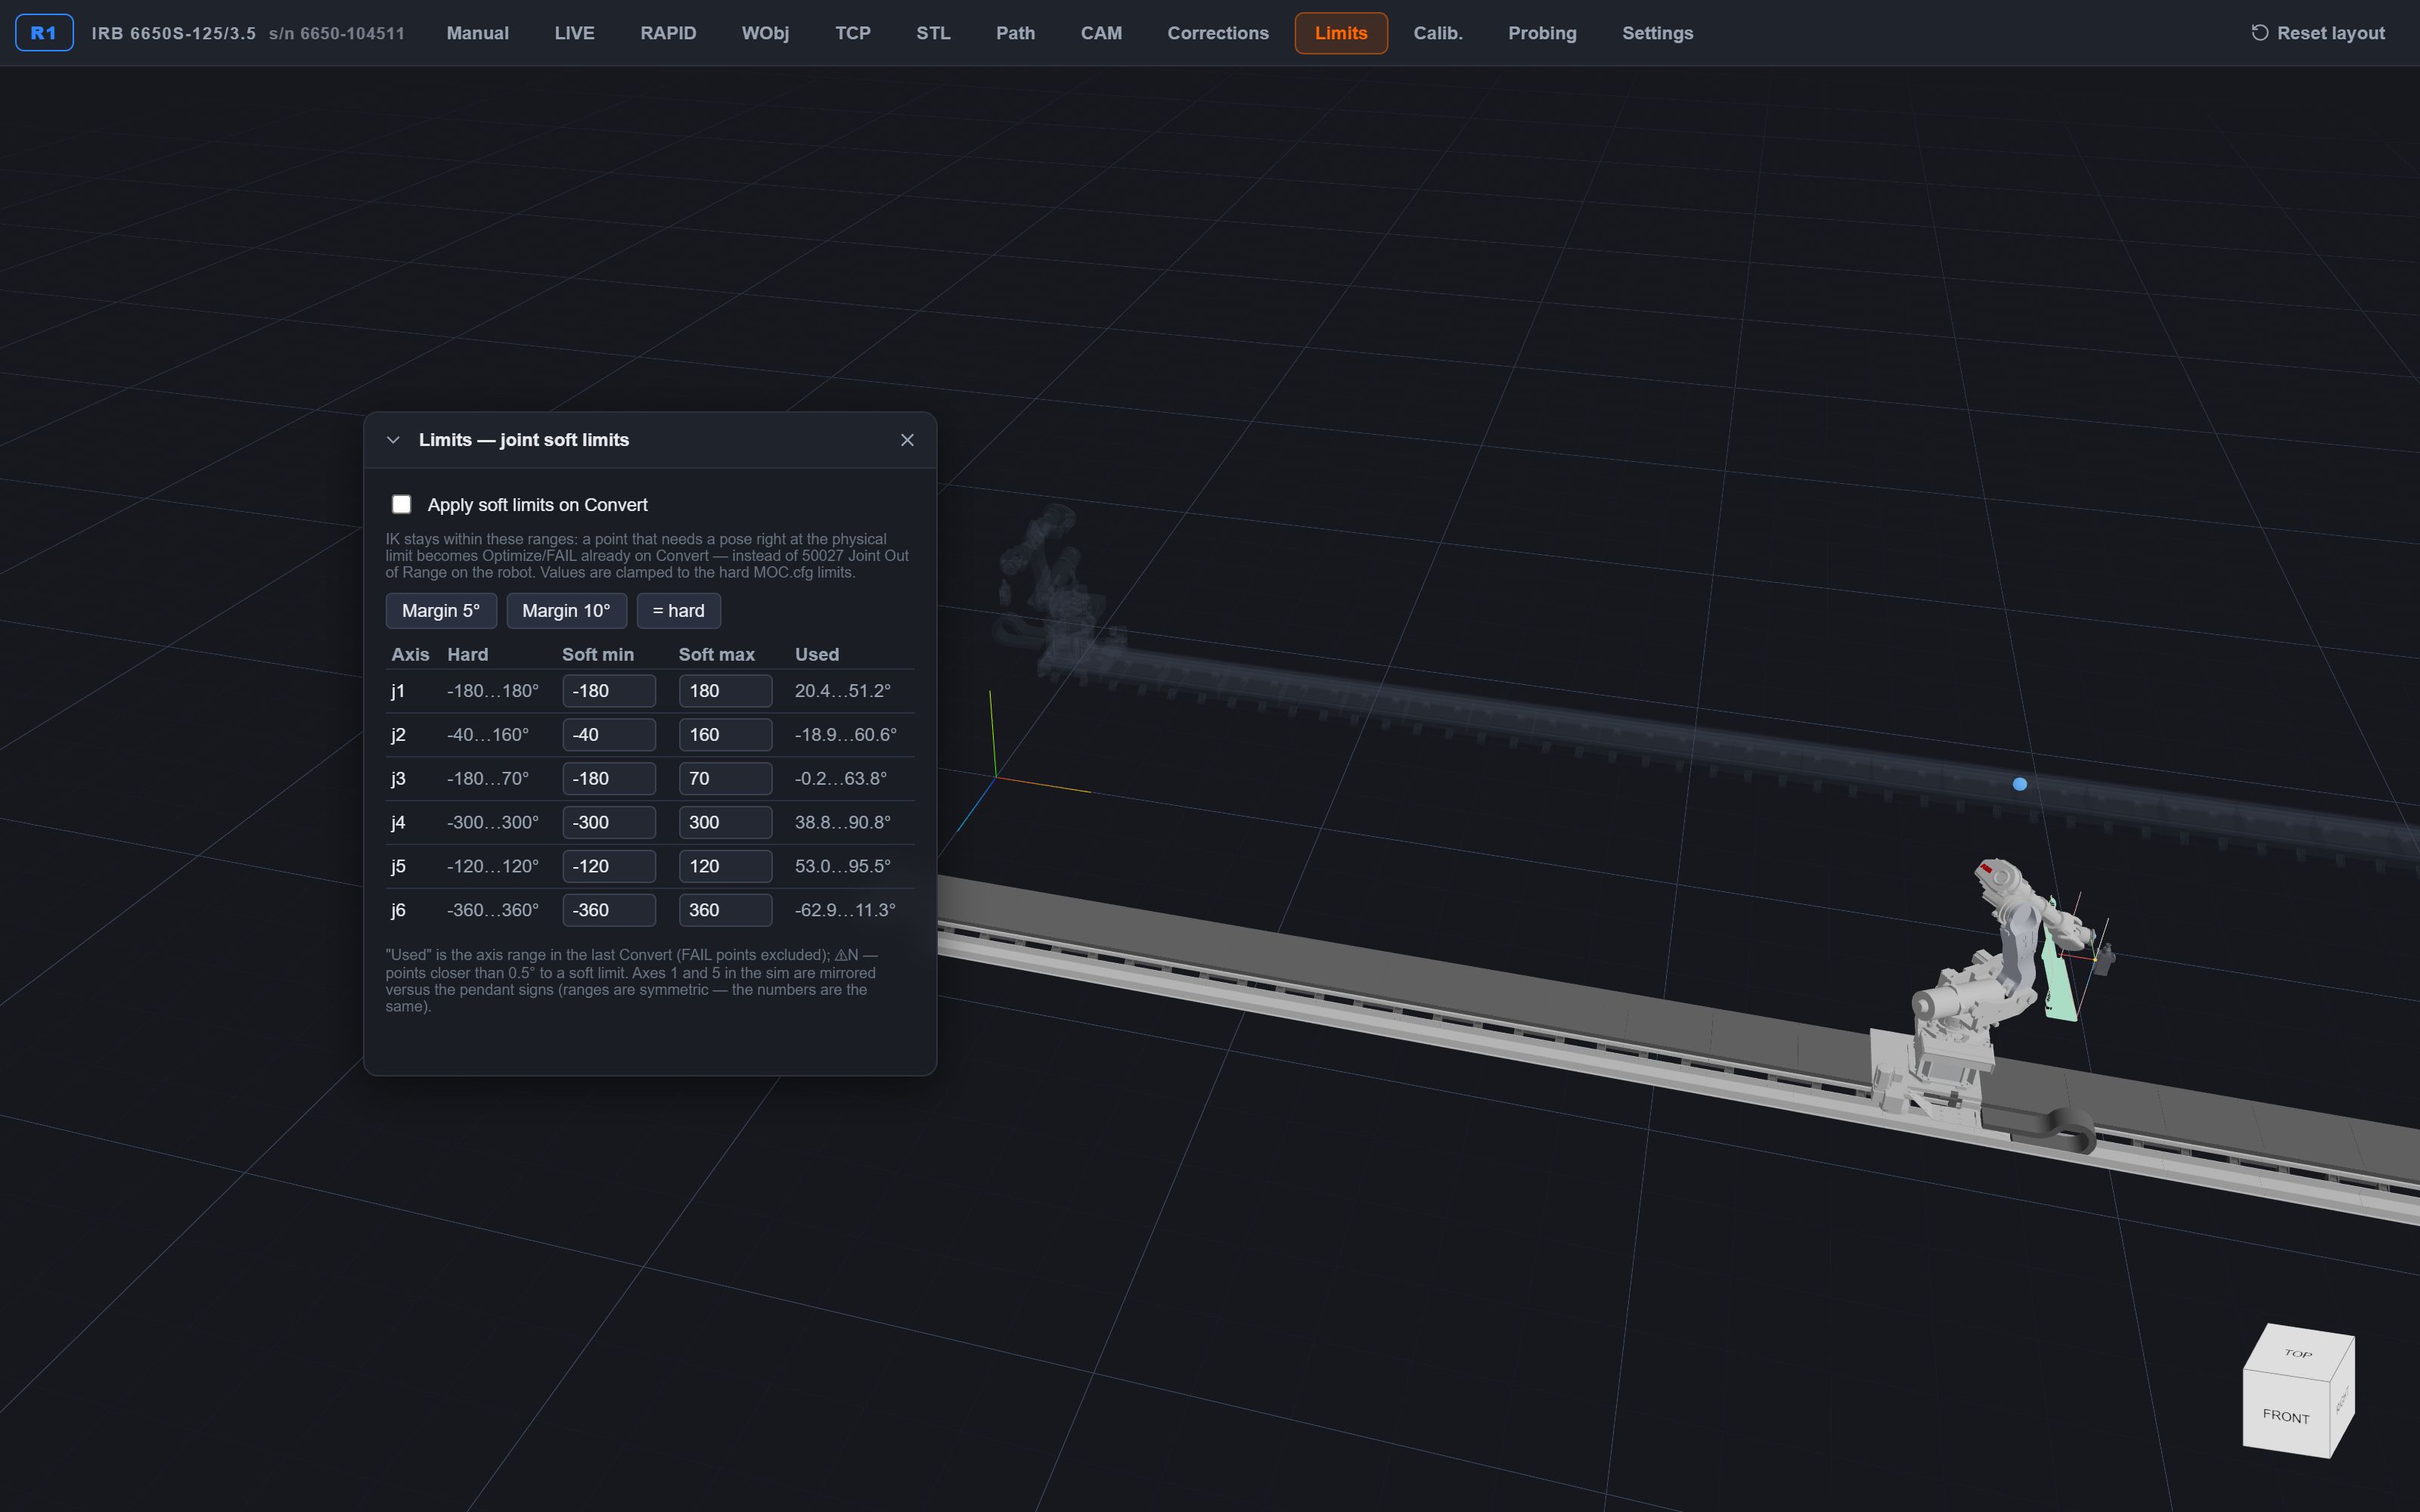
118.417 točk v eni sami nalogi. Mehke omejitve osi spremenijo prihodnjo napako krmilnika v napako (FAIL) že med pretvorbo, tako da program, ki bi ustavil stroj sredi reza, pade že na mizi. Preverjanje trkov teče med robotoma ter med robotom in kosom.
Vedeti ceno, preden se zavrti vreteno
Čas obdelave ocenimo z dinamiko, po časovnici pa se je mogoče premikati naprej in nazaj, tako da se pogovor o tem, ali se strategija splača, zgodi pred prvim rezom.
Nadzor zbliževanja danes deluje v paru, z enim sosedom. Dva robota hkrati sta preverjena; trije ali več zahtevajo nadzor za vse pare, in to je delo v okviru projekta, ne nekaj, kar je že na polici.
Od kod te številke
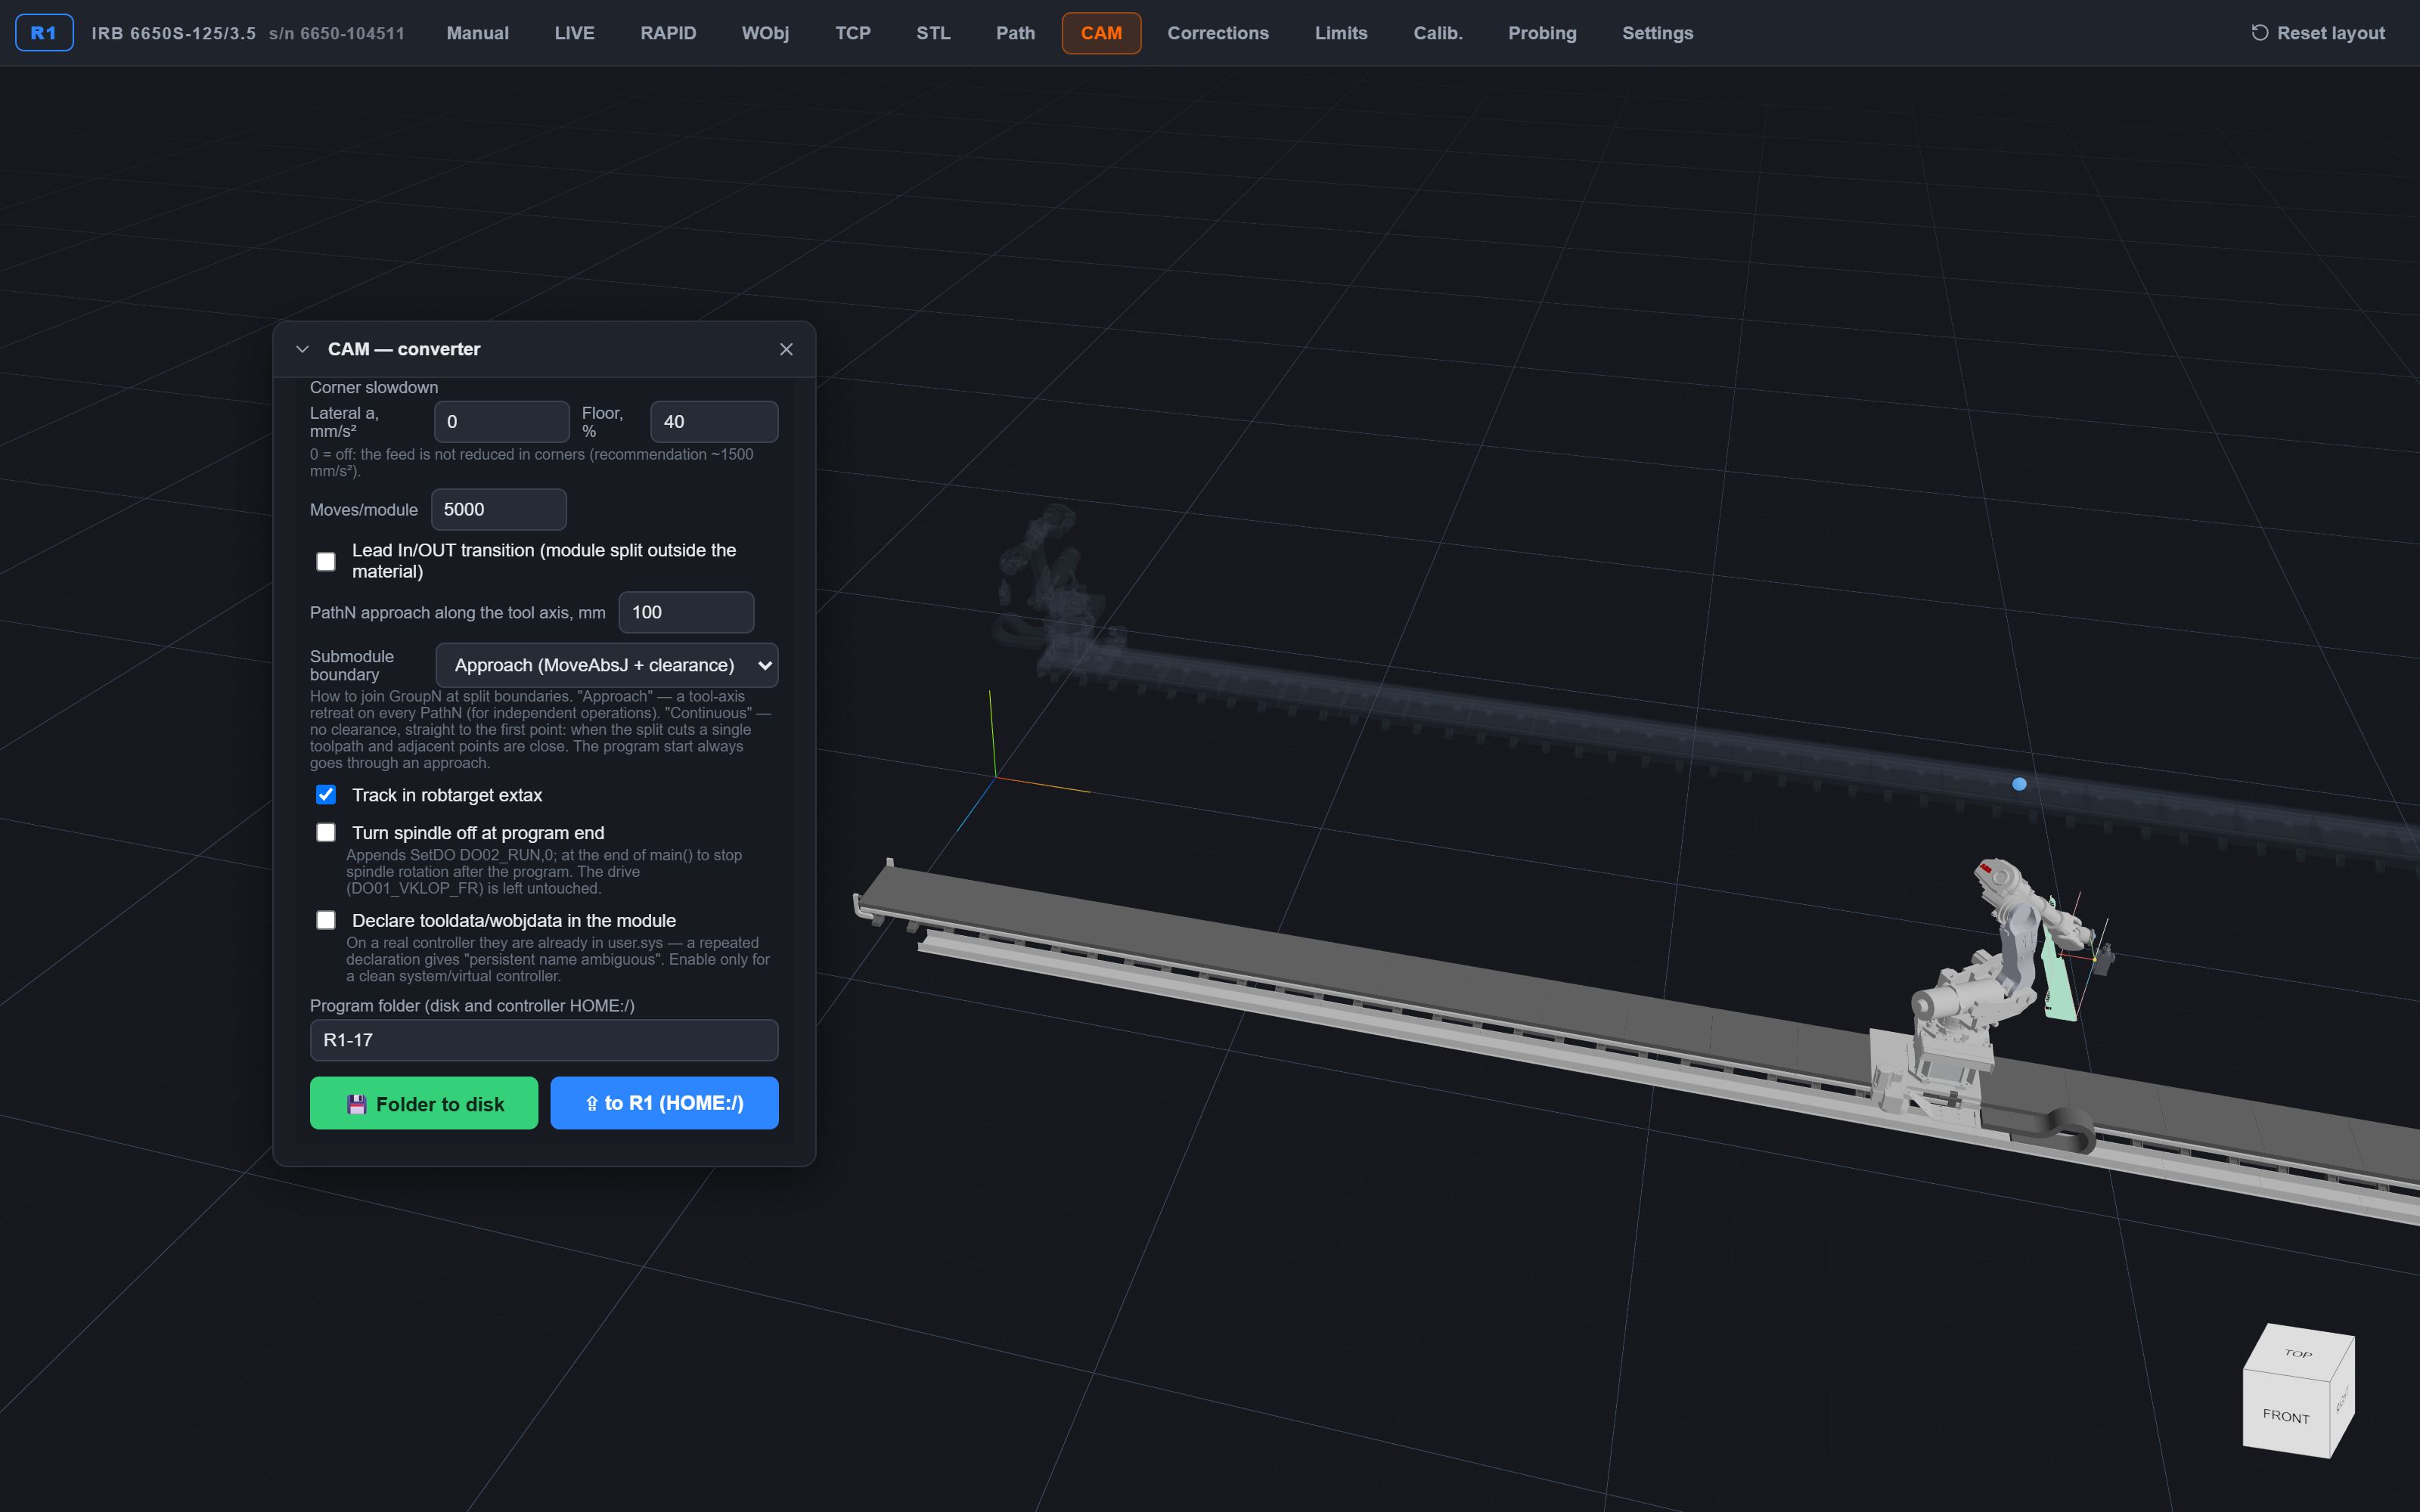
Isto nalogo smo pognali dvakrat: enkrat v celoti v zavihku brskalnika, enkrat skozi strežniško verigo — pretvorba, nato izvoz RAPID. Rezultat je bilo 299 modulov .mod, primerjanih bajt za bajtom, brez razlik. Ta primerjava je prevzemni test celotne verige in teče na pravi vzorčni nalogi, ne na umetnem primeru.
Celotna veriga — uvoz, razrešitev, postprocesor, paket — traja približno 100 sekund. Aplikacija sama deluje samostojno: za odpiranje, razrešitev in izvoz naloge ne potrebuje ne zaledja ne mostu.
Kaj se prenese v vašo celico — in kaj ne
Prenese se, kot je
- Kinematično jedro: inverzna kinematika, preverjanje trkov, čas obdelave, časovnica.
- Dokument celice: seznam robotov, koordinatni sistemi, pritrditev na tleh, na progi ali na podstavku.
- Naslavljanje več robotov, vloge, kratkoživi žetoni, veriga zapisov dnevnika.
- Okno operaterja v brskalniku — na računalniku v proizvodnji ni treba ničesar namestiti.
- Postprocesor RAPID in gonilnik za živi IRC5, če je vaš krmilnik ABB.
- Most — na računalniku v proizvodnji ali na škatli ob krmilniku.
Kalibrirano samo za to celico
- Bazni koordinatni sistemi, geometrija prog in omejitve osi — prebrani iz varnostnih kopij teh dveh krmilnikov.
- TCP in pritrditev vretena — izmerjena na tem orodju.
- Delovni koordinatni sistemi, skice za pomerjanje in strategije podajanja — vezani na te kose.
- Geometrija robota: knjižnica modelov danes vsebuje IRB 6650S. Druga roka pomeni dodati njen model, kar do ponovne kalibracije nosi resnično tveganje zamika TCP.
- Postprocesor in gonilnik za krmilnik, ki ni ABB — napišeta se v okviru projekta, s police nista na voljo.
Povedano naravnost
- V proizvodnji je preverjeno rezkanje. Poliranje, obdelava površin, barvanje in tisk velikih kosov so isti razred neprekinjene poti in so najbližji prenos; strega strojem je drug razred gibanja in se tudi ovrednoti kot tak.
- Dva robota, ki delata hkrati, sta preverjena. Trije ali več zahtevajo nadzor zbliževanja za vse pare — v okviru projekta, ne s police.
- Simulator je pomožno inženirsko orodje. Ni varnostna funkcija v smislu Direktive o strojih in ne nadomešča varnostnih sistemov celice.
- Paketno preverjanje trkov gre po poti v korakih, zato lahko zelo kratek trk med dvema odčitkoma ostane neopažen. Je filter, ne dokaz.
Je vaša celica podobna?
Opišite robota, kos in postopek. Nazaj dobite, kaj se prenese takoj, kaj je treba izmeriti pri vas in kaj je treba napisati na novo.
Povejte nam o svojem robotu