Od modela CAD do robota, ki zares reže
Nič od tega ni načrt za prihodnost. To je veriga, po kateri so nastali kosi na resnični celici: dva ABB IRB 6650S na 20-metrskih progah, 15-metrski matični modeli, 118.417 točk, razrešenih v zavihku brskalnika. Pri vsakem členu spodaj je zapisano tudi, kaj gre tam običajno narobe in kje to ujamemo.
- 13.081.290točk, doslej rešenih na platformi — in šteje naprej
- 381zapisov v žive krmilnike, vsak v revizijski verigi
- 10Hzžive telemetrije iz krmilnika
- 15mmatični modeli pri referenčni nalogi
- 2× 20 mrobota na progah, ki delata hkrati
Sedem členov
Vsak člen opravlja eno nalogo in odpove na en značilen način. Smisel verige je prav v tem, da se napaka pokaže med pretvorbo, za mizo, in ne šele pri robotu z vretenom v kosu.
CAD in CAM
Kos in strategija obdelave ostaneta v sistemu CAM, ki ga vaši ljudje že uporabljajo — danes je to Fusion 360, prek dodatka, ki izvozi sceno celice in poti orodja.
Tu se ujameEnote in dogovori o oseh se razidejo: Fusion računa v centimetrih, logika v milimetrih, 3D-pogled v metrih, konstrukcija in program za krmilnik imata os Z navzgor, pogled pa os Y navzgor. Pretvorba se zgodi samo na mejah plasti, skozi eno samo funkcijo, ki jo pokrivajo testi.
Uvoz poti orodja
Datoteke APT in G-kode se razčlenijo v urejeno zaporedje leg in orientacij orodja, izraženih v koordinatnem sistemu celice.
Tu se ujameDatoteka, ki se razčleni brez napake, a pomeni nekaj drugega. Konstrukti, ki niso podprti — vrtalni cikli, podprogrami, koordinatni sistemi z zamikom — so izpisani z resnostjo in številko vrstice, tako da vidite, česa uvoz ni prevzel, še preden karkoli zarežete.
Inverzna kinematika z omejitvami osi
Vsaka točka se pretvori v šest kotov osi in lego na progi, pri čemer orientacija orodja, ki jo zahteva postopek, ostane ohranjena vso pot.
Tu se ujameLega, ki je roka ne doseže, ali os, ki prekorači svojo omejitev na sredini 15-metrskega kosa. Programske omejitve osi spremenijo napako, ki bi jo krmilnik javil med izvajanjem, v FAIL med pretvorbo — pri točki, ki jo je povzročila.
Preverjanje trkov
Robot proti robotu in robot proti kosu, na dejanski geometriji modelov, s sosednjim robotom v sceni kot prosojnim prikazom.
Tu se ujamePaketno preverjanje gre po poti s korakom, zato lahko zelo kratek trk med dvema odčitkoma ostane neopažen. Kjer je trk najden, se meje trkajočega območja natančno določijo točko za točko okoli njega; korak ena preveri vsako točko. Simulator nikoli ne nadomesti varnostnih sistemov celice.
Ocena časa obdelave
Ocena upošteva pospeševanje in zaviranje, ne le dolžine poti, deljene s podajanjem.
Tu se ujamePonudba, ki temelji na podajanju, ki ga stroj v resnici nikoli ne doseže — tako naloga postane nedonosna, še preden jo kdo sploh vklopi.
Postprocesor
Na izhodu je program za krmilnik: postopno naraščanje podajanja, zaviranje v kotih, podatki o conah in program, razrezan na module, ki jih krmilnik lahko naloži.
Tu se ujameProgram, ki je pravilen, a prevelik, da bi ga krmilnik naložil. Razrez je del izvoza in ne ročno reševanje. Pri referenčni nalogi je bilo 299 datotek .mod bajt za bajtom enakih med lokalno in strežniško verigo.
V krmilnik
Program se prek lokalnega mostu naloži v krmilnik. Od tam naprej okno kaže živo telemetrijo pri približno 10 Hz in vrstico programa, ki jo robot izvaja prav zdaj.
Tu se ujamePravi program v napačnem krmilniku — na IRC5 ima vsak servisni priključek enak naslov. Okno prebere identiteto iz krmilnika in jo primerja s tisto, ki jo pričakuje dokument celice.
Celica je opisana z dokumentom, ne zapisana v kodo
Robot, pritrditev, proga, orodje, delovni koordinatni sistemi in seznam robotov živijo v enem dokumentu, ki opisuje vašo celico. Kinematično jedro ga dobi kot parameter: ista koda teče v zavihku brskalnika in na strežniku, prehod na drugo celico pa je drug dokument in ne druga različica programa.
- Robot in geometrija
- Dolžine členov in omejitve osi pridejo iz dokumenta, zato zavihek računa z isto roko kot strežnik.
- Pritrditev
- Tla, proga ali podstavek.
- Orodje in delovni koordinatni sistemi
- Vpetje orodja, TCP in delovni koordinatni sistemi, na katere je program napisan.
- Seznam robotov
- Kateri roboti so v celici. Ukaz je mogoče nasloviti samo na robota s tega seznama, naslov operaterskega okna pa poimenuje celico in robota.
Vse nad krmilnikom je po zasnovi neodvisno od proizvajalca: kinematično jedro je čista funkcija, celica je dokument, robot pa pride kot parameter. Dve stvari se napišeta za vsak krmilnik posebej — postprocesor, ki izpiše program, in gonilnik, ki se med izvajanjem pogovarja s strojem. Trenutni produkcijski vmesnik piše RAPID in se pogovarja z ABB IRC5; za drug krmilnik se oboje izdela in preveri na vaši celici, kot postavka z obsegom v dobavi, ne kot obljuba, da že obstaja. Dva robota, ki delata hkrati, sta preverjena v proizvodnji; prosojni prikaz sosednjega robota in nadzor zbliževanja danes delujeta le v paru z enim sosedom, zato trije roboti ali več potrebujejo nadzor po vseh parih. To je projektno delo in ne stikalo.
Kalibracija in meritve, sicer je kos napačen
Simulacija je risba, dokler se številke v njej ne ujamejo z jeklom v hali. Dve naredita največ škode, kadar nista točni: kje je konica orodja v resnici in kje v resnici stoji kos.
- TCP iz štirih točk
- Konico orodja poiščemo z dotikom iste točke iz štirih orientacij. Rezultat gre v dokument celice in ne na listek.
- Lega kosa iz skic
- Merilne točke, določene kot skice v Fusionu, izmerimo na celici in po izmerjenih vrednostih popravimo delovni koordinatni sistem.
- Branje in pisanje delovnih koordinatnih sistemov
- Okno prebere koordinatne sisteme iz krmilnika in jih zapiše nazaj, da risba in krmilnik ne hranita vsak svoje resnice.
- Popravki
- Majhne zamike je mogoče uveljaviti brez ponovnega generiranja celotnega programa.
Operatersko okno je zavihek brskalnika
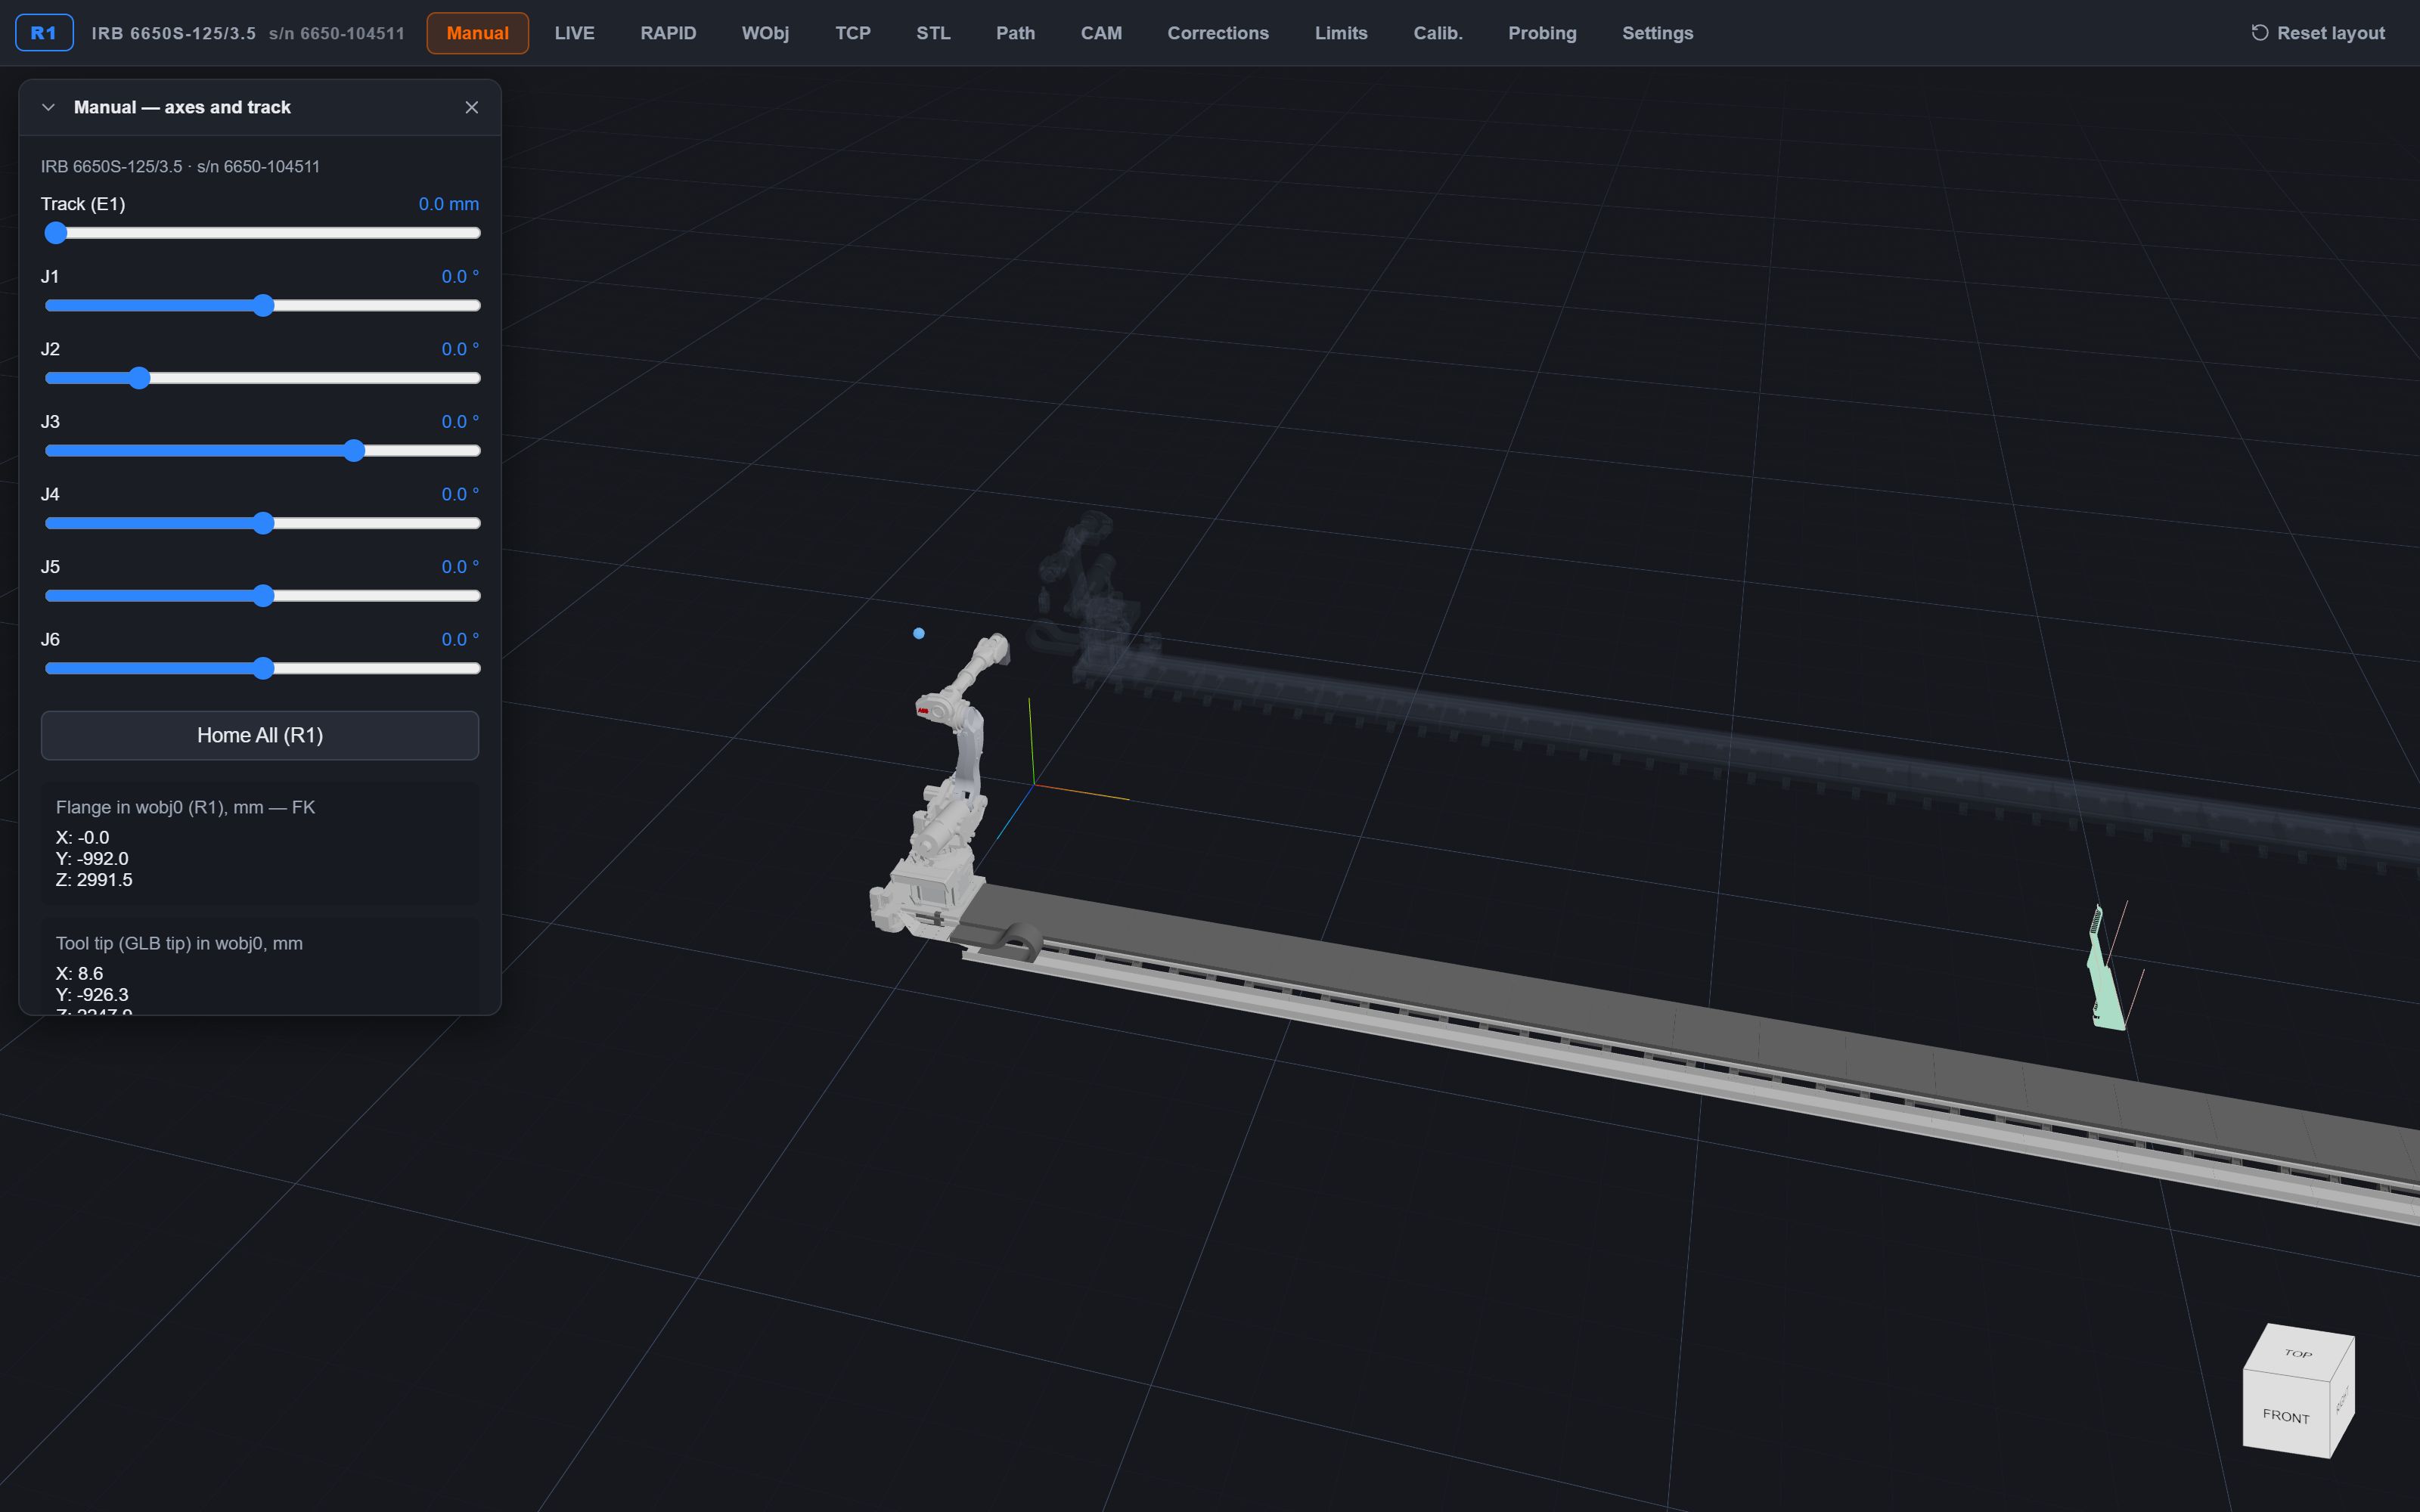
Na računalnik v proizvodnji se ne namesti nič. Okno je naslovljeno na robota: eno okno je en robot, dva robota pomenita dve okni na dveh zaslonih, po istem ključu se šteje tudi licenca.
- Živa telemetrija
- Vrednosti osi in lega orodja pri približno 10 Hz, sosednji robot pa je narisan kot prosojni prikaz.
- Trenutna vrstica
- Vrstica programa, ki jo krmilnik izvaja, poleg odseka poti, ki mu pripada.
- Ročno vodenje
- Osi in proga, iz istega okna.
- Časovnica
- Razrešen program je mogoče predvajati in previjati, preden gre karkoli v krmilnik.
Aplikacija deluje tudi popolnoma sama — brez zaledja in brez mostu — in prav zato je uporabna za pregled naloge stran od celice.
Kdo sme kaj in kaj za tem ostane
Okno, ki lahko prepiše program in zažene robota, potrebuje tak odgovor na vprašanje „kdo je to naredil“, ki zdrži tudi takrat, ko bi si kdo želel drugačnega.
- Tri vloge
- Ogledovalec (viewer), operater (operator), tehnolog (technologist). Žeton je izdan za točno določenega robota, zato dostop do ene celice ni dostop do naslednje.
- Preverjanje brez interneta
- Žetoni so kratkoživi in podpisani z Ed25519; most preveri podpis brez povezave, z javnim ključem, ki ga že ima.
- Revizijska sled samo za dodajanje
- Vsak zapis v krmilnik je vrstica, ki nosi zgoščeno vrednost prejšnje. Vrstica se zapiše, preden se krmilnika sploh dotaknemo: kdo je poskusil, ni nič manj pomembno od tega, komu je uspelo.
- Zunanje sidro
- Glava verige odpotuje iz celice. Veriga, ki živi samo na škatli ob krmilniku, ujame nepremišljen popravek, ne pa nekoga, ki jo preračuna v celoti.
- Ločene vloge v bazi
- Vloga aplikacije nima pravic UPDATE ali DELETE nad tabelo sider. Pravilo „samo dodajanje“, ki ga spoštuje le aplikacija, ni dokaz.
Zaustavitev v sili je namenoma zunaj žetona in zunaj interneta. Če bi jo zaklenili za žeton, bi bila ustavitev robota odvisna od pravilno nastavljene skrivnosti; nesorazmerje je očitno — nepooblaščena ustavitev pomeni zastoj, blokirana ustavitev pomeni trk. Kljub temu to ni varnostna funkcija v smislu Direktive o strojih: to je dvokanalna varnostna veriga celice na ročni programirni enoti.
Kje to fizično stoji
Most, ki se pogovarja s krmilnikom, teče poleg njega, v omrežju proizvodnje. V celici z enim robotom je to pogosto kar računalnik v proizvodnji. V celici z dvema je to majhna škatla ob vsakem krmilniku, ker imata na IRC5 oba servisna priključka enak naslov in tega z usmerjanjem ni mogoče zaobiti.
Operaterska okna v hali se strežejo lokalno, zato nadzor zbliževanja, ki drži robota narazen, nikoli ne čaka na internetno povezavo. Oblak je za tisto, kar se dogaja stran od celice: pregled poti, priprava programov in hramba sidra revizijske sledi.
Потрібне фото
Коробка CM4 на дроті біля шафи IRC5, вертикаль: видно кабель, що йде в сервісний порт X2, і стяжки. Це апаратний ключ — маленька коробка поруч із промисловою шафою доводить тезу краще за будь-який опис.
Kje je meja
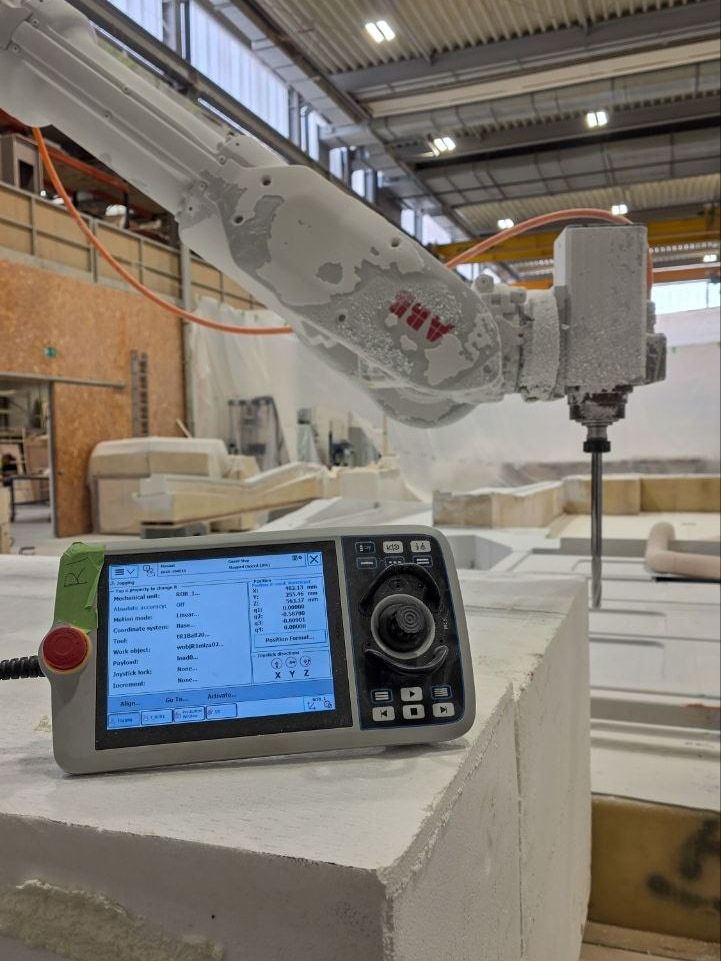
- Preverjen postopek je rezkanje. Poliranje, obdelava površin, barvanje in tisk velikih kosov so isti razred neprekinjene kontaktne poti in se ocenijo po projektu. Strega strojem je drug razred gibanja — ni poti orodja, so točke, prijemala in izmenjava signalov s strojem — zato se plast gibanja napiše na novo.
- Geometrija robota je danes IRB 6650S. Katalog modelov je načrtovano delo in nosi resnično tveganje zamika TCP, zato se dela po pogodbi in ne na zalogo.
- Simulator je pomožno inženirsko orodje. Ni varnostna funkcija v smislu Direktive o strojih in ne nadomešča varnostnih sistemov robotske celice.
- Samopostrežne registracije ni. Vsaka dobava se začne s pogledom na dejansko nalogo.
Se to ujema z vašo celico?
Povejte nam, za katerega robota gre, kaj naj izdeluje in kaj je že postavljeno. Če je pošten odgovor, da to ni prava rešitev, boste dobili tak odgovor.
Povejte nam o svojem robotu