Dva robota · en kos · v proizvodnji, ne predstavitev
Robot je lažji del
Rezkanje
Strega strojem
Obdelava površin in barvanje
Tisk velikih kosov
Nakup roke je naročilnica. Da začne izdelovati vaš kos, pa je projekt — model celice, kalibracija, poti orodja, postprocesor za vaš krmilnik in okno, ki ga vaši ljudje res znajo uporabljati. Ta projekt delamo mi: za enega robota ali za več, ki hkrati delajo na istem kosu.
premaknite kazalec — oba robota mu sledita · povlecite za vrtenje
Vrzel
Roka pride. Proces ne.
Robot je postavljen, zagnan in doseže vsako točko svojega delovnega prostora — vašega kosa pa še vedno ne izdeluje.
Paket proizvajalca pokriva stroj, ne pa naloge: vaše geometrije, vpenjala, toleranc in menjav izdelka.
V podjetju pa ni nikogar, ki bi napisal postprocesor, umeril orodje in postavil okno, ki ga bo proizvodnja v ponedeljek zjutraj res uporabljala.
Ta razdalja med delujočim robotom in delujočim procesom je projekt. Prav ta del naredimo mi.
CNC.HOUSE Studio
Programska oprema obstaja in danes vodi celico
01
Model celice in kalibracija
Vaša celica, opisana kot dokument: roboti, proge, pritrditve, orodja in delovni koordinatni sistemi (wobj). Središčna točka orodja (TCP) se umeri iz štirih izmerjenih točk, delovni koordinatni sistemi se preberejo iz krmilnika in zapišejo nazaj vanj. Merilne točke pridejo iz skic v vašem CAD-u.
02
Poti orodja s preverjanjem trkov
Noter APT ali G-koda, ven rešeno gibanje osi. Inverzna kinematika s preverjanjem trkov med robotoma ter med robotom in kosom, mehke omejitve osi, ki prihodnjo napako krmilnika spremenijo v FAIL že med pretvorbo, ocena časa obdelave z upoštevanjem dinamike in časovnica s previjanjem.
03
Postprocesor za vaš krmilnik
Trenutni produkcijski vmesnik piše RAPID za ABB IRC5. Arhitektura nad krmilnikom je po zasnovi neodvisna od proizvajalca — celica je dokument, robot je parameter, pritrditev pa tla, proga ali podstavek. Za drug krmilnik se postprocesor in gonilnik za živo povezavo izdelata in preverita v okviru dobave.
04
Okno za operaterja v brskalniku
Na računalniku v proizvodnji ni treba ničesar namestiti. Ročno premikanje osi in proge, živa telemetrija pri približno 10 Hz, oznaka trenutne vrstice programa, urejanje delovnih koordinatnih sistemov, nalaganje programa v krmilnik. Vloge, kratkoživi podpisani žetoni in dnevnik revizije, ki se lahko samo dopolnjuje, zabeležijo, kdo je kaj naredil — zapis nastane, preden se karkoli pošlje krmilniku.
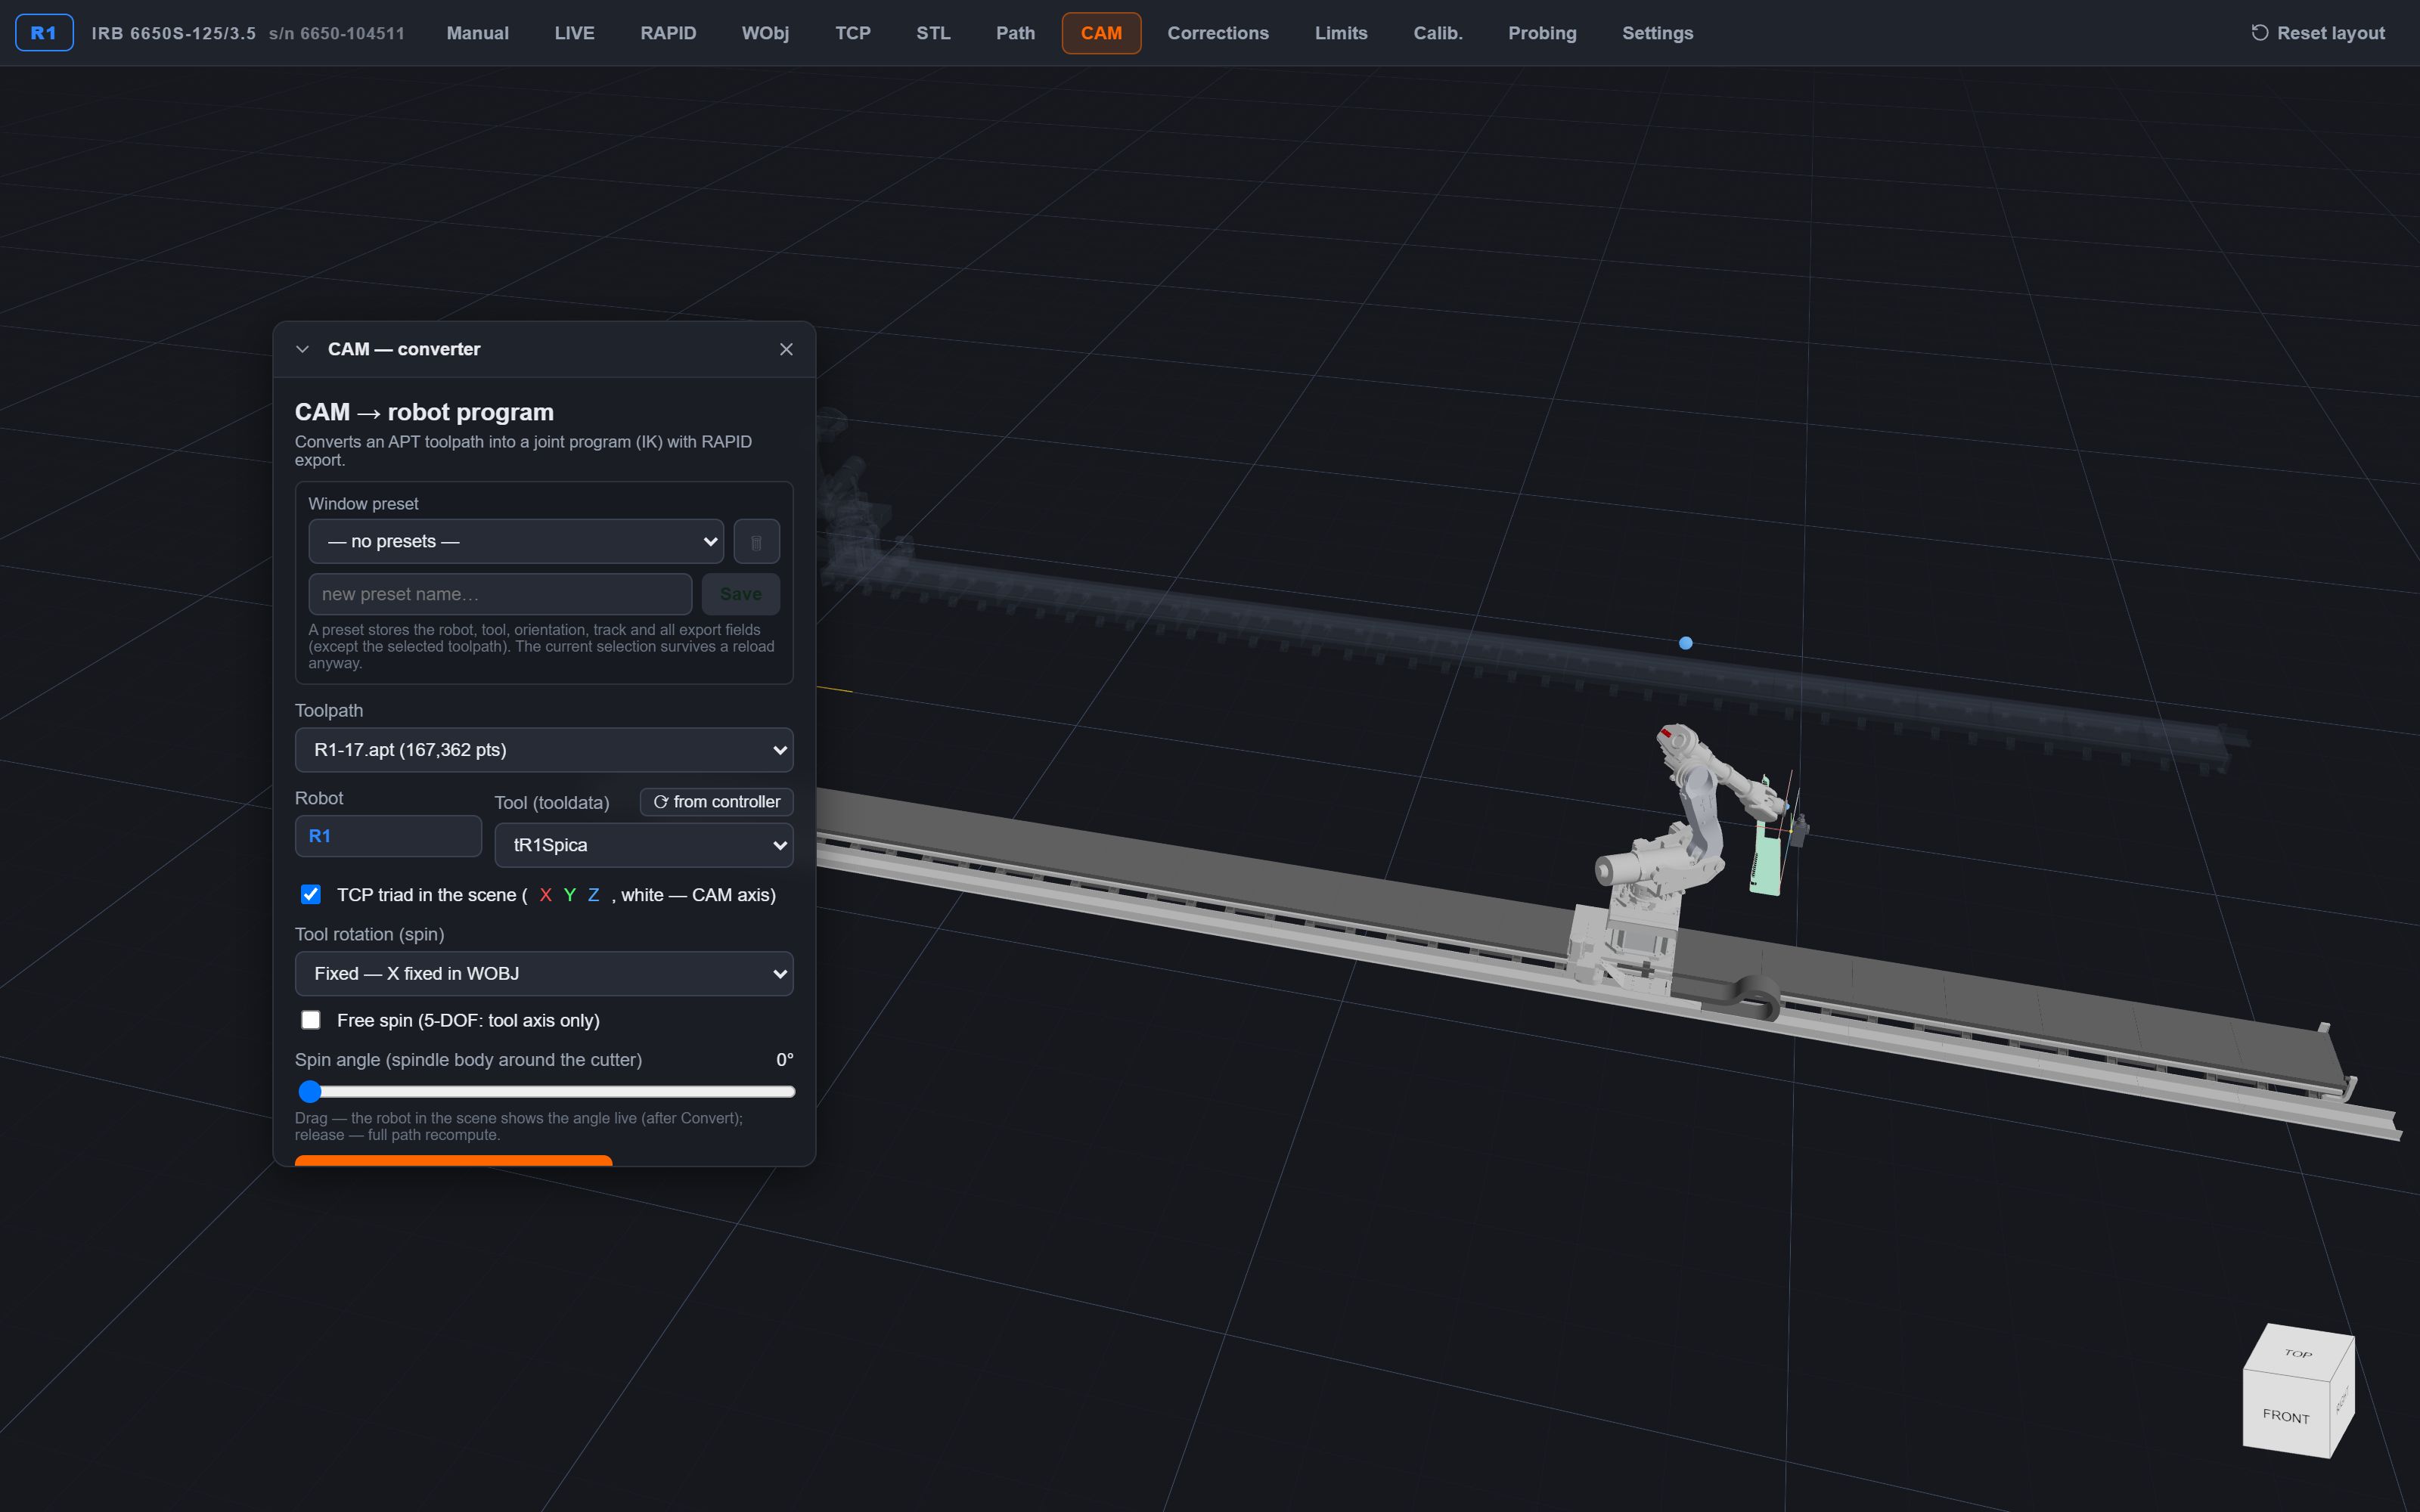
Pretvornik po izračunu: 167.362 točk poti je pretvorjenih v gibanje osi, robot je postavljen na kos. Vsak posnetek na tem spletnem mestu je delujoča aplikacija, ne maketa. Vmesnik na posnetkih je angleški.
Zaustavitev v sili je namenoma zunaj preverjanja žetona in ni odvisna od internetne povezave. Sama aplikacija deluje popolnoma samostojno — brez zaledja in brez mostu.
Merilo celice
Več kot en robot na istem kosu
En robot je običajen primer. Zanimivi problemi se začnejo, ko si dve roki delita delovni prostor — in tam se integrator, ki postavi eno roko, običajno ustavi.
1
En robot
Običajno
Ni česa usklajevati in največkrat ni potrebna dodatna strojna oprema: most do krmilnika teče kar na računalniku v proizvodnji.
2
Dva robota
V proizvodnji preverjeno
Skupni delovni prostor, sosednji robot, ki je v vaši sceni prisoten kot prosojni prikaz, in nadzor zbliževanja, ki ustavi oba robota, ne da bi čakal na odziv človeka. Prav v tej postavitvi ta celica teče v proizvodnji.
3+
Trije ali več
V okviru projekta
Naslavljanje, ločevanje strank in ločeno stanje vsakega robota so že zasnovani za N robotov. Nadzor zbliževanja pa danes deluje v paru z enim sosedom; da bi pokril vse pare, je potrebno inženirsko delo, ki gre v ponudbo in ne v obljubo.
Dokaz
Zgrajeno na delujoči celici, ne predstavitveni posnetek
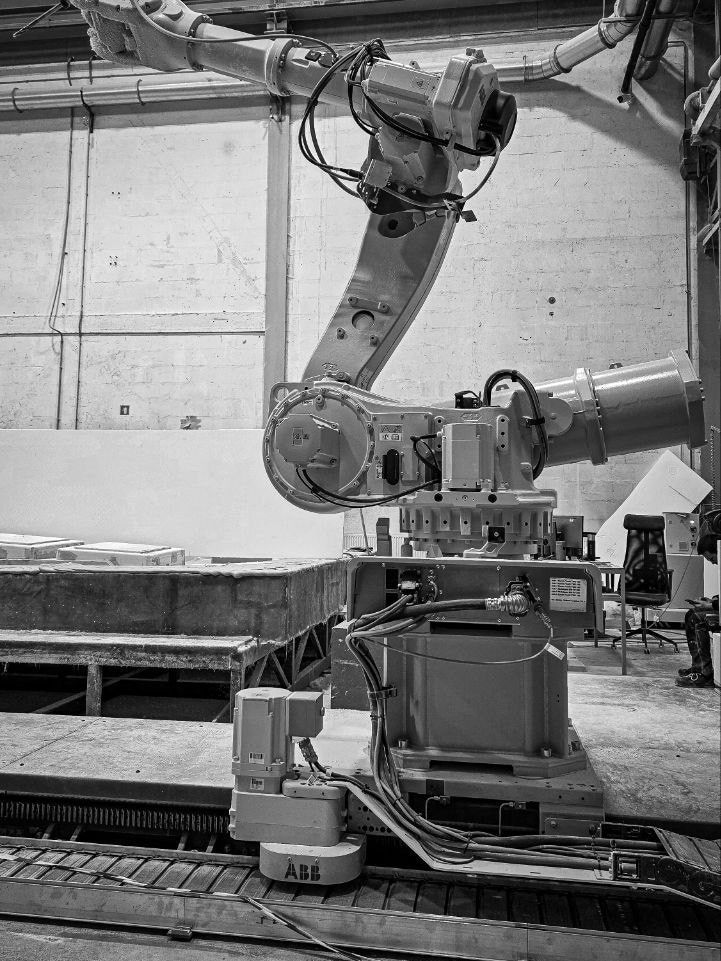
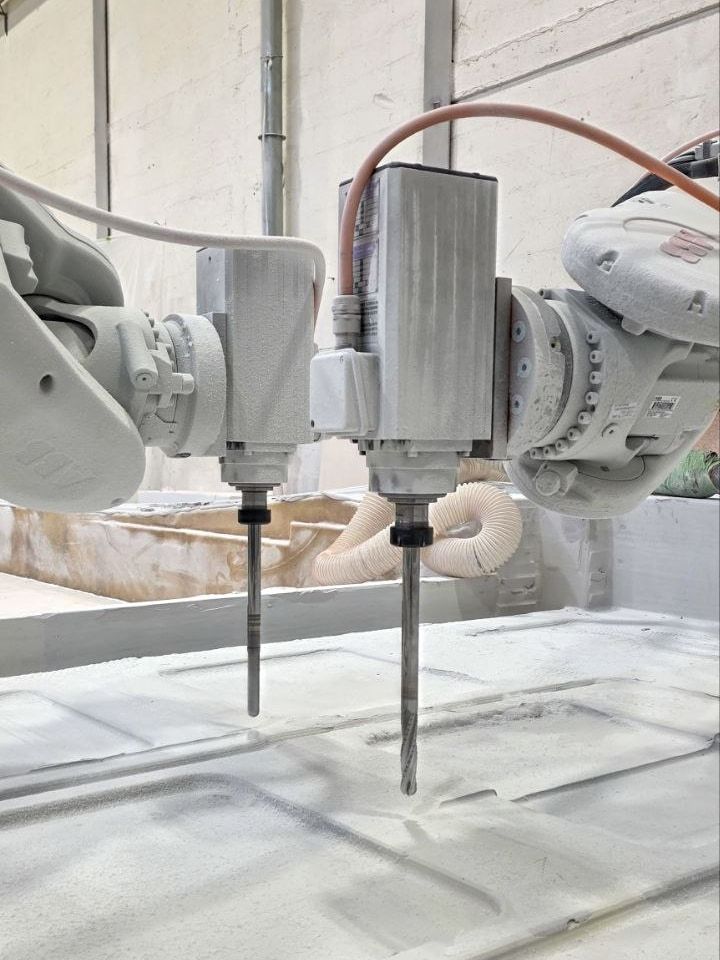
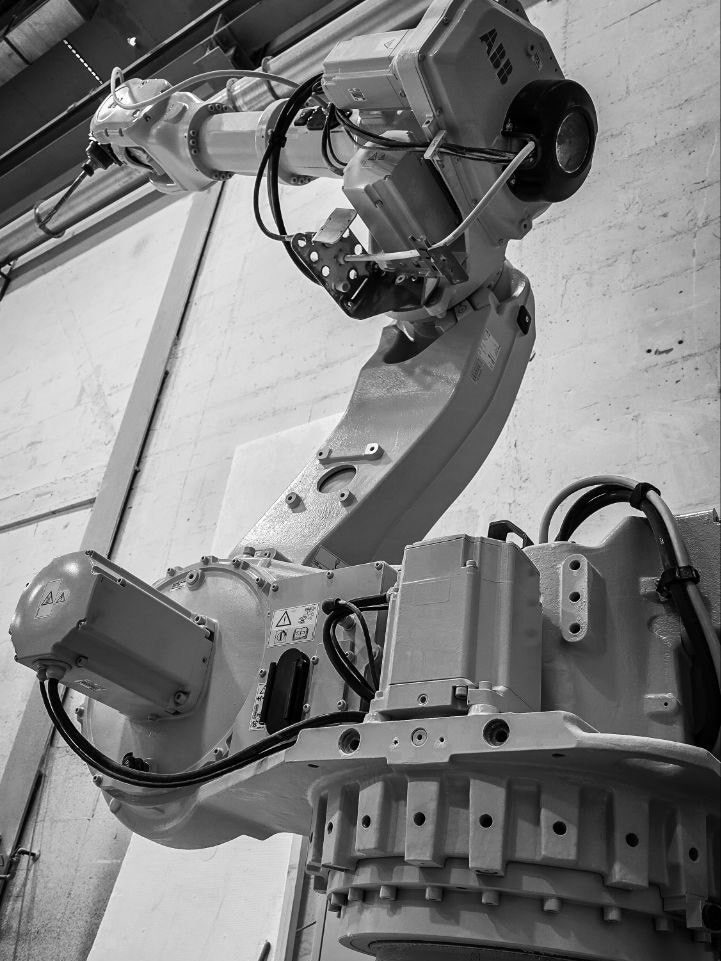
Dva ABB IRB 6650S-125/3.5 na 20-metrskih progah IRBT 6004, rezkanje matičnih modelov do 15 metrov dolžine. Spodnje številke so iz te celice, ne iz preizkusa zmogljivosti.
Celica, na kateri je bilo vse to preverjeno: dva IRB 6650S na 20-metrskih tirnicah, oba na istem kosu. Trije navpični posnetki namesto enega širokega — roki stojita sedem metrov narazen in skupaj ne gresta v en kader.
13.081.290
točk, doslej rešenih na platformi — in šteje naprej
381
zapisov v žive krmilnike — vsak zapečaten v revizijski verigi, ki je ni mogoče neopazno spremeniti
Pilot ponudimo kot eno številko za en obseg: pregled naloge, celotno programsko stran, zagon na vaši celici in usposabljanje ljudi, ki bodo z njo delali. Nato teče naročnina na robota in plačuje spremembe, ne dovoljenja — če jo prekinete, programi na vašem krmilniku tečejo naprej.
Na vaši strani je postavka, ki se navadno pozabi: vsak proizvajalec robotov prodaja svoj paket za programiranje zunaj stroja, licenciran na delovno mesto in podaljšan vsako leto — pri ABB RobotStudio, pri vsaki drugi znamki njegov ustreznik. Orodja proizvajalca še naprej potrebujete za administracijo krmilnika, varnostne kopije in varnostno konfiguracijo. Nehate pa kupovati delovno mesto za vsakega, ki programira kos, saj to poteka v brskalniku na katerem koli računalniku v vašem omrežju. Postavite našo številko ob te licence in ob inženirja, ki bi kalibracijo in postprocesor moral opraviti tako ali tako — in slika je precej drugačna.